
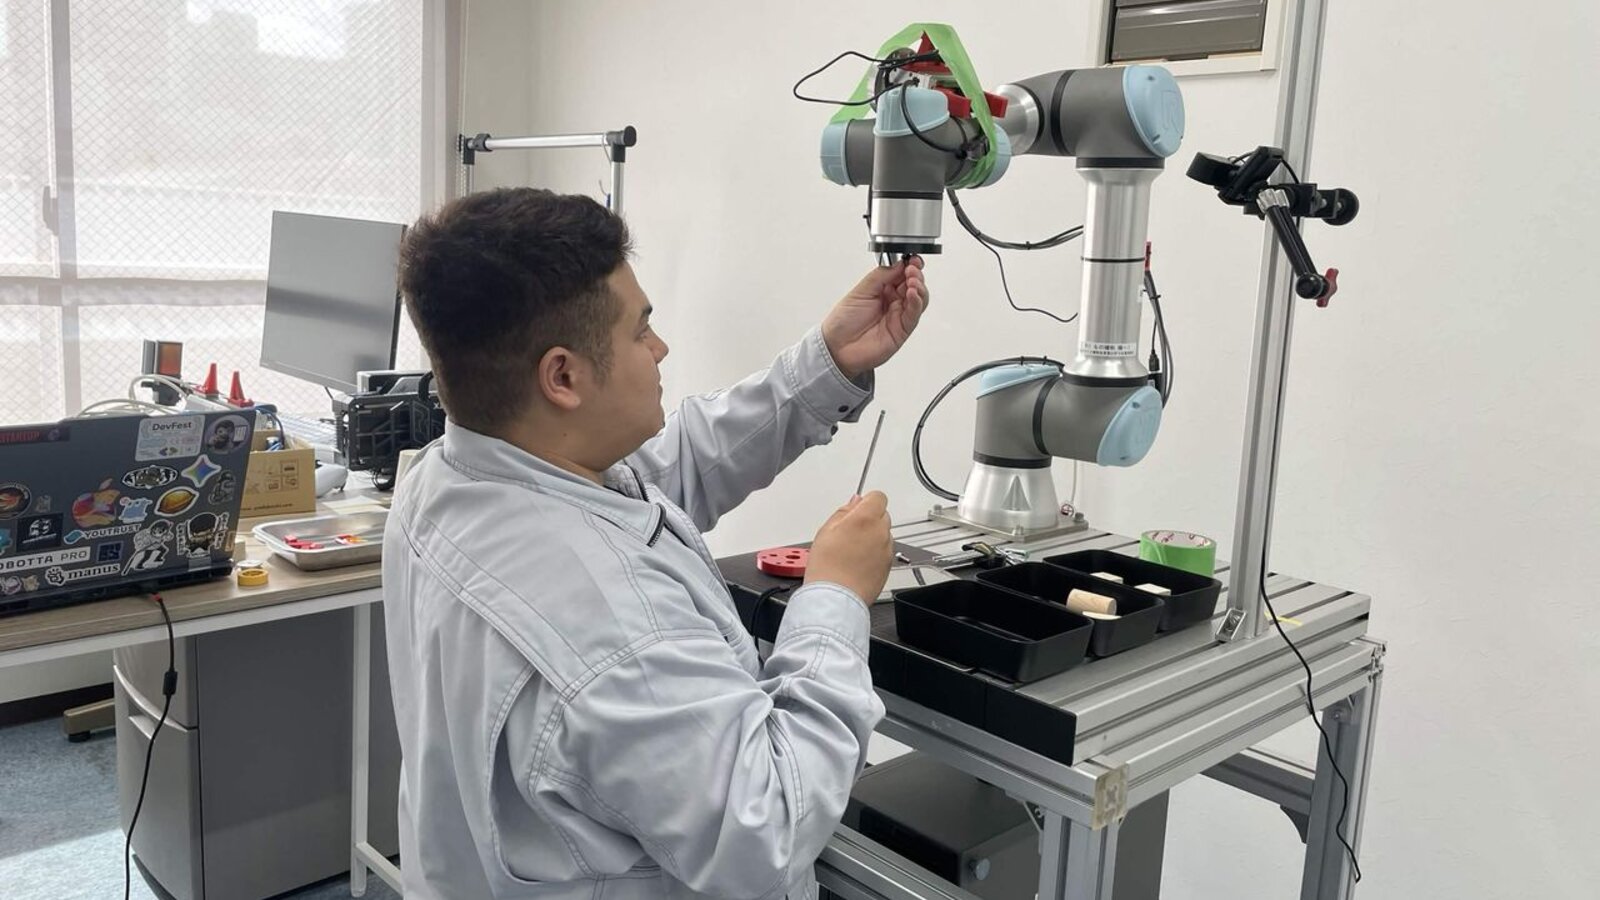
はじめに
こんにちは。大阪国際工科専門職大学 ロボット開発コース 3 年の仲里ラファエルです。
仲里ラファエル
2026 年 10 月 2 日から 11 月 16 日までの約 6 週間、スリーアップ・テクノロジーで臨地実務実習Ⅱに取り組みました。この記事では、実習でやったことを 4 つのテーマに分けて紹介します。
- Raspberry Pi スマートカーで、画面だけを見てマーカーを探す
- 進路相談で、この実習の「着地点」を決める
- DENSO のロボットで、プーリーを斜めの棒に通す
- 電動ハンドの制御基板を自作して、UR5e でペットボトルを運ぶ
8 歳のころからの夢は「ドラえもんを創る」ことです。実習の初日、初めて AI エージェントの Claude を使い、「これが AI エージェントなのか」と衝撃を受けました。この先の実習をやっていけるかという心配もありましたが、Claude を使って自分がどこまで成長できるのか、期待に胸をふくらませて臨みました。
実習の概要
| 項目 | 内容 |
|---|---|
| 期間 | 2026/10/2〜11/16(約 6 週間) |
| 指導 | 三上さん |
| 使ったもの | Raspberry Pi 5・Freenove 4WD スマートカー、DENSO のロボット(RC8)、UR5e、SMC 電動グリッパ LEHF32、Arduino Nano、AI エージェント Claude |
実習を通して、開発の多くは AI エージェントの Claude といっしょに進めました。どこを AI に任せ、どこを自分でやるのかは、この実習全体を通したテーマでもありました。
1. スマートカー:画面だけで操縦してマーカーを探す(10/2〜10/8)
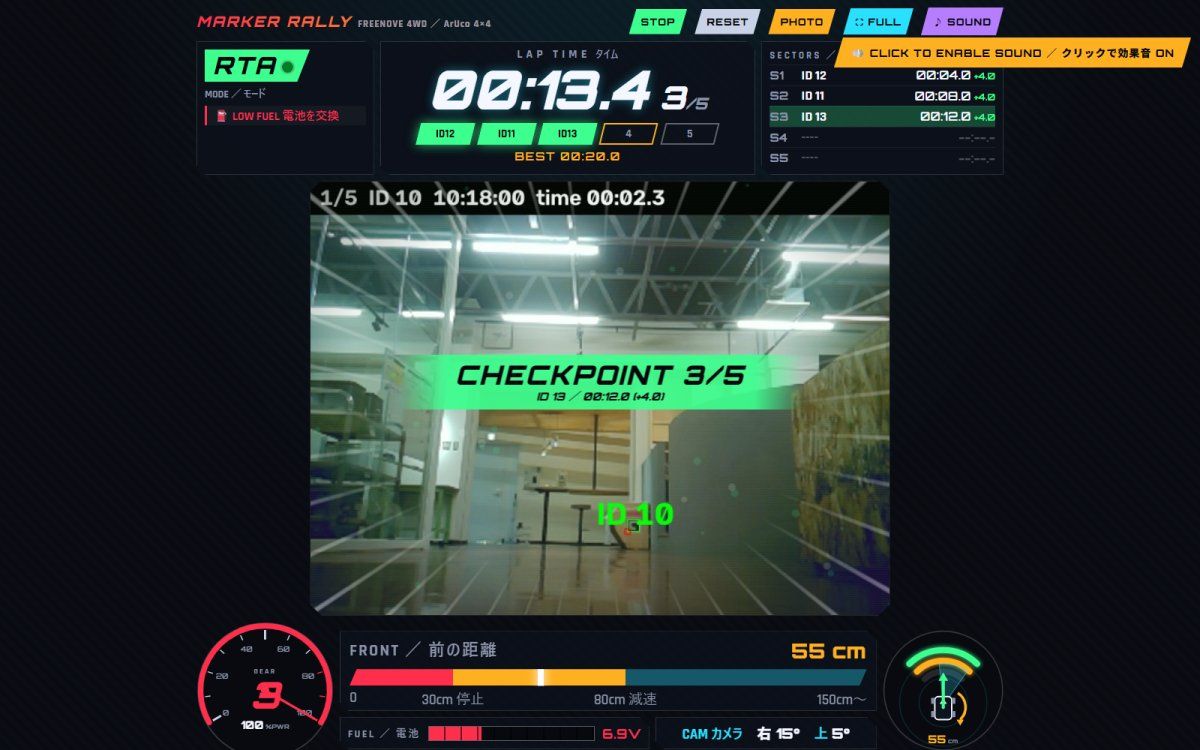
最初の 1 週間は、Raspberry Pi 5(ラズパイ)とメカナムホイールのスマートカーを自分で組み立て、カメラの映像だけを見て操縦し、AR マーカー 5 個を見つけるまでのタイムを競う課題に取り組みました。
組み立てのあと、カメラ映像の配信、超音波センサーを使った自動ブレーキ、マーカーを見つけたら画面とブザーで知らせるプログラムを作りました。操縦画面はレース風に自作し、マーカーの ID ごとにブザーのリズムを変えたり、車体の LED を虹色に光らせたりと、見ていて楽しくなる演出にもこだわりました。
苦労したこと:ラズパイが何度も落ちる
走行中にラズパイが何度も落ちる問題が起きました。電源の状態を 1 秒ごとに記録して条件を 1 つずつ変えていき、モバイルバッテリーの残量が減っていないことに気づきました。そこから「電気がちゃんと流れていないのでは?」と自分で仮説を立て、Type-C ケーブルの断線を見つけて解決しました。AI に言われたことをそのまま進めるのではなく、今自分が何をしているかを考えながら仮説を立てて進める大切さを、ハードだからこそ強く感じました。
本番の記録は 53 秒。タイムはそこまで伸びませんでしたが、実況の声やライトの演出など、エンタメの要素をふんだんに詰め込んで、自分らしさを表現できたのはよかったです。電池や温度など、映像だけでは分からない情報を画面に出した点も評価していただきました。
一方で、レビューでは「Claude に頼らず、自分でエディターを開いてコードをたどれる状態にしておくこと」を指摘され、ごもっともだと思いました。自分で作ったのに、技術の説明が追いついていなかったのも反省点です。また、AI はプログラムを作るのも、直すのも手伝ってくれます。でも、トラブルの原因の仮説を立てるのは自分にしかできない、と気づいた 1 週間でした。
2. 進路相談:この実習の「着地点」を決める(10/13〜10/16)
2 週目は、三上さんに勧められた、宇宙ロボットを開発するスタートアップの経営者の講演動画を見て、自分の進路を考え直しました。そして、ガントチャートを見せたときに「この実習での着地点は何か」と聞かれ、夢と実習とのつながりを自分の言葉で説明できていなかったことに気づきました。
そこで、この実習の着地点を 2 つに決めました。
- DENSO のロボットを扱えるようになる
- 電気・配線・はんだ付けなど、ハードに直接ふれる
ソフトはこの先、AI でどんどん進んでいきます。だからこそ、今のうちにハードの力をつけておきたい。はんだ付けは中学校で手回しライトを作って以来触っておらず、知識も少ない中でちんぷんかんぷんでしたが、配線やはんだ付けなどのハードまわりを、どうしてもやってみたかったのです。この 2 つが、ここからの実習の目標になりました。
3. DENSO のロボット:プーリーを斜めの棒に通す(10/9〜10/27)
DENSO の前に:初めてのロボットアーム UR5e
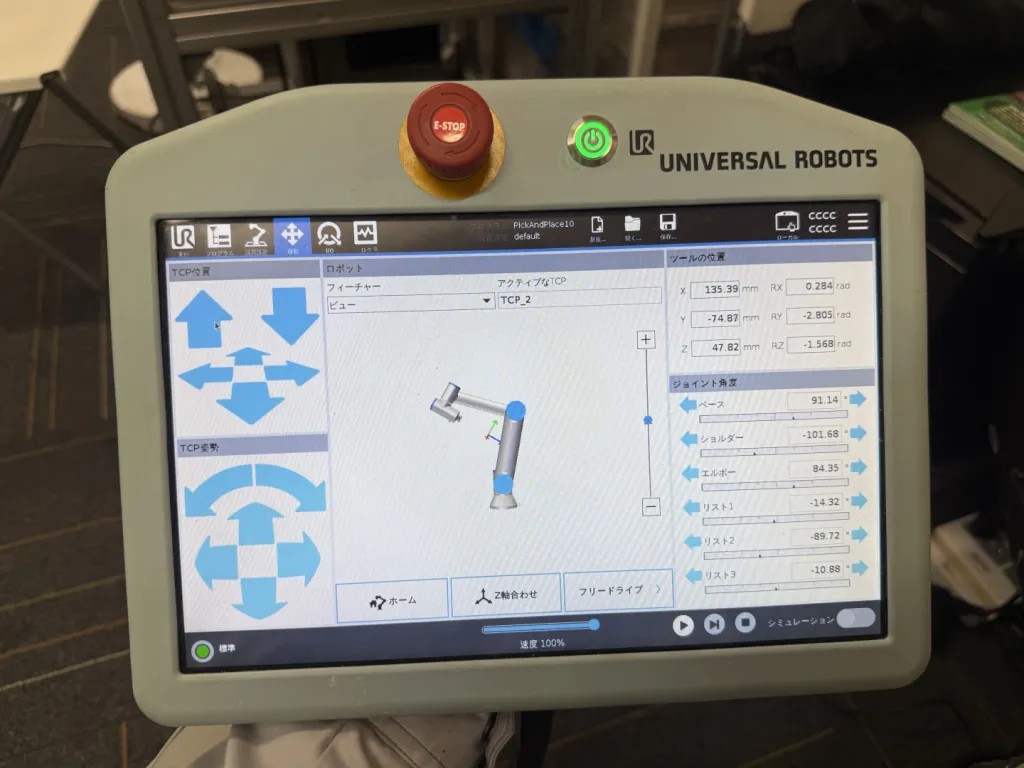
ロボットアーム実習の初日の 10/9、DENSO のロボットに取り組む前に、UR5e を自由に触らせてもらいました。UR5e は Universal Robots の協働ロボットで、人のそばでも使える 6 軸のうでです。
ティーチングってなんぞ?という状態から、用語を調べながらペンダントの操作を覚え、3 つの点を登録して、ぐるぐる回る動きを作りました。3 点を順番に通ったときはとても楽しく、初めて触ったロボットアームだっただけに、このときの感動は今でも強く心に残っています。
プーリーを斜めの棒に通す
3 つ目のテーマは、DENSO のロボットでプーリーという部品を、斜めに立てた棒に通す課題です。ハンドを棒と同じ角度にまで傾けて、1 個ずつ差し込みます。
ハンドが動かない!
最初につまずいたのは、ハンドが動かないことでした。ロボットの線をつなげばハンドも動くと思っていましたが、実はハンドは別のメーカーの電動グリッパで、PC が間に入って TCP 通信でつながっている構成でした。先輩の資料を読み、三上さんにも確かめて、接続先を突き止めました。ペンダントからハンドが開いた瞬間は、ようやくつながった!と、とてもうれしかったです。
お題から、自分でアレンジ
お題をクリアしたあとは、次のお題に取り組みながら、自分でも要素を足していきました。
- カメラで見つけたプーリーを、どこに置き直しても棒に通す
- 取れない位置のプーリーは、カメラで指が入る向きを判断し、手首を最適な向きに回してつかむ
- トレーに混ざったプーリーと短い棒を仕分ける
- ユーザーが指定したボールを、ペン立てに運ぶ
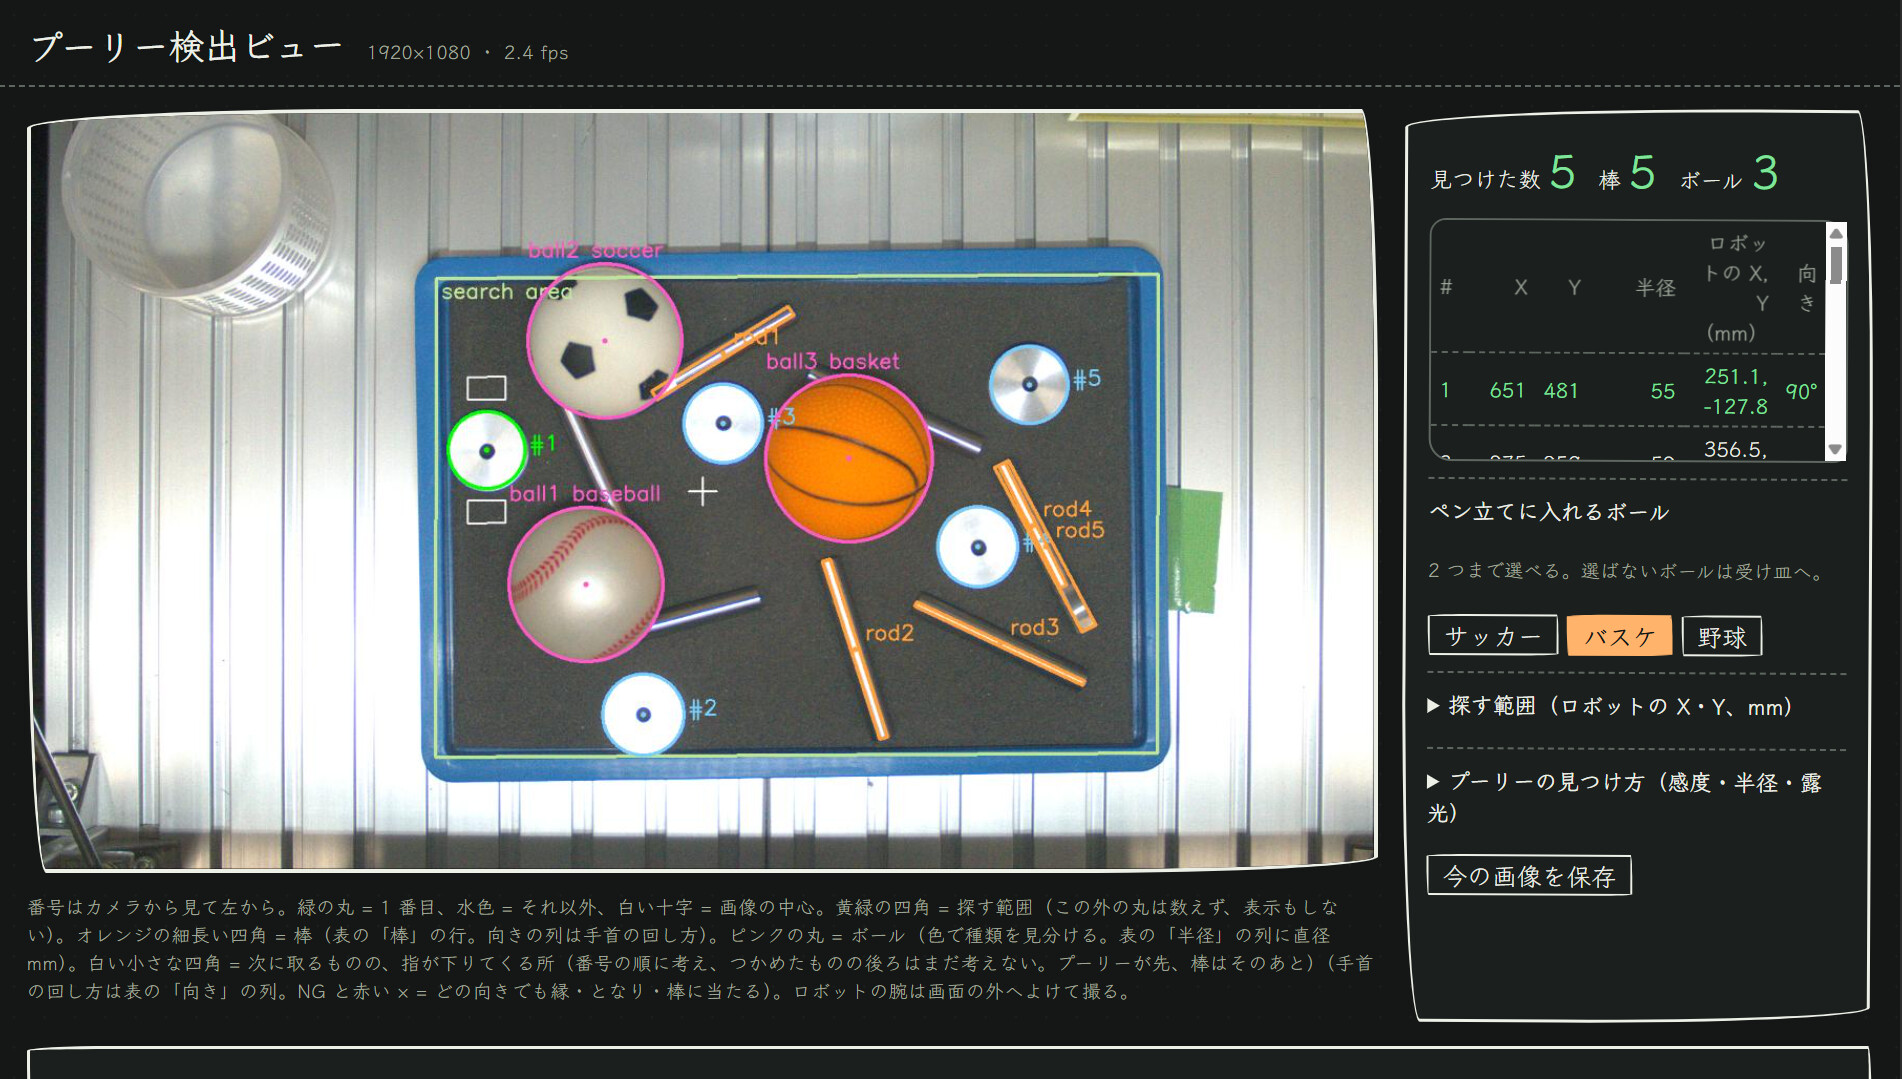
カメラ画像の位置をロボットの座標に直す計算や、PC 側の通信のプログラムは Claude と作りました。ティーチング、アイデア、何を足すかの判断は自分です。キャリブレーションは何度もずれてやり直しになりましたが、ミリ単位の調整は妥協しないこと、AI の説明もうのみにせず疑う心を忘れないことを大事に、粘り強く取り組みました。AI をベースに開発する時代だからこそ、アイデアの 0→1 と仮説検証を人がどれだけできるかが、ものを形にするかぎになると感じました。
ヒヤリ、そして安全のおきて
途中、目を離したすきにアームが大回りして棒にぶつかったり、思わぬ方向へ下がってめり込みそうになったりと、ヒヤリとする場面が二度ありました。そこから「運転中は目を離さない」「話すときは止めてから」「初めての動きは速度を落として確かめる」を身をもって学びました。
そうして最後に、ボールを運んでからプーリーと棒を仕分けるまで、通しで動いたときは本当に感動しました。
4. 自作ハンド:制御基板をはんだ付けして UR5e でペットボトルを運ぶ(10/28〜11/10)
最後のテーマは、SMC の電動ハンド(LEHF32)を、自分ではんだ付けした基板で動かし、UR5e に付けて使うことです。
なぜ自作?
メーカー純正のコントローラーは、0/1 の信号で、先に登録した位置を呼び出す仕組みです。そのため、決まった位置にしか動かせません。自作の基板(Arduino Nano+モータードライバ TMC2209)なら、PC と通信して、位置・速さ・力を自由に指令できます。
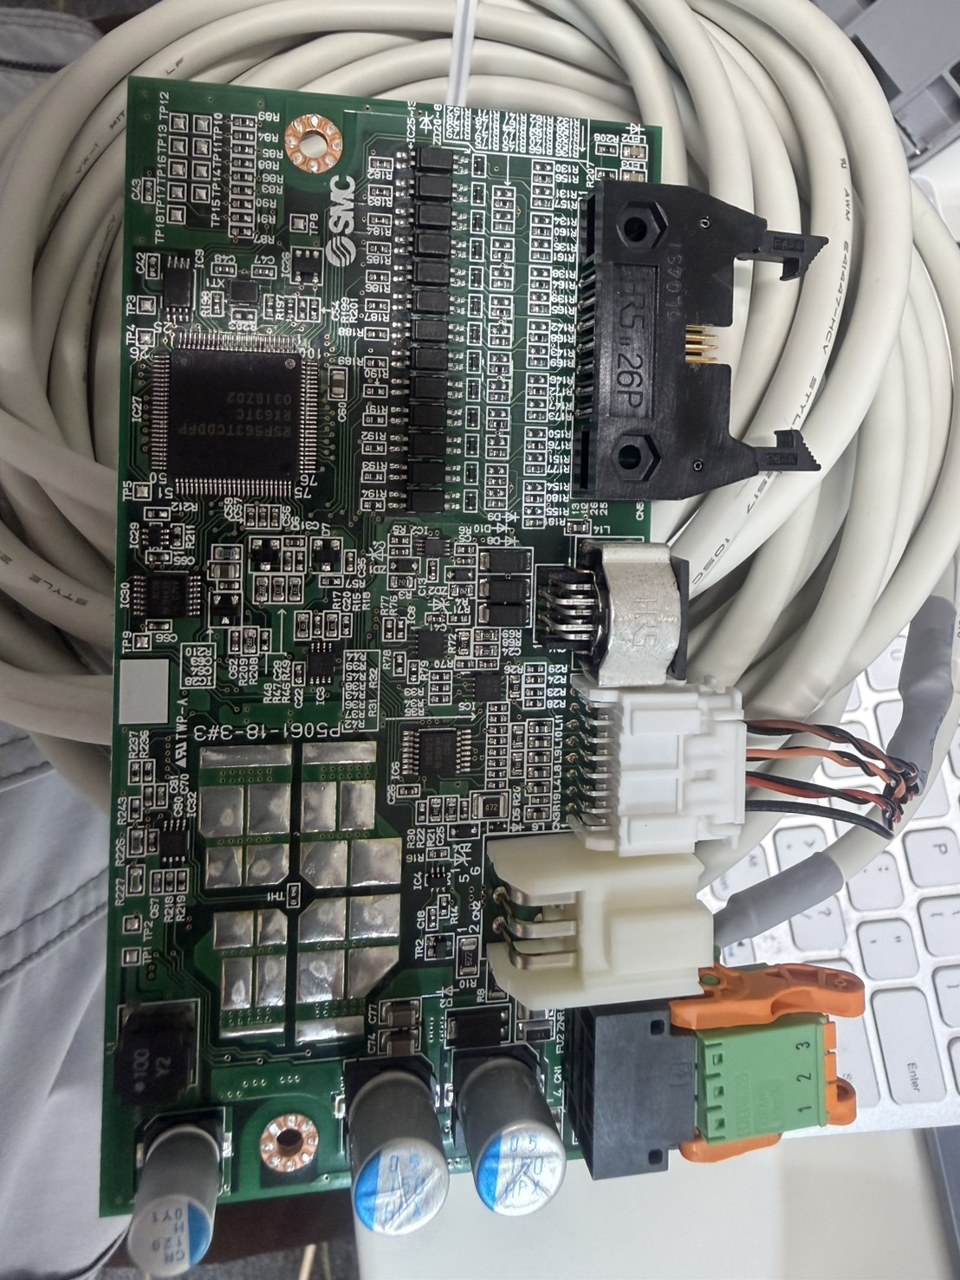
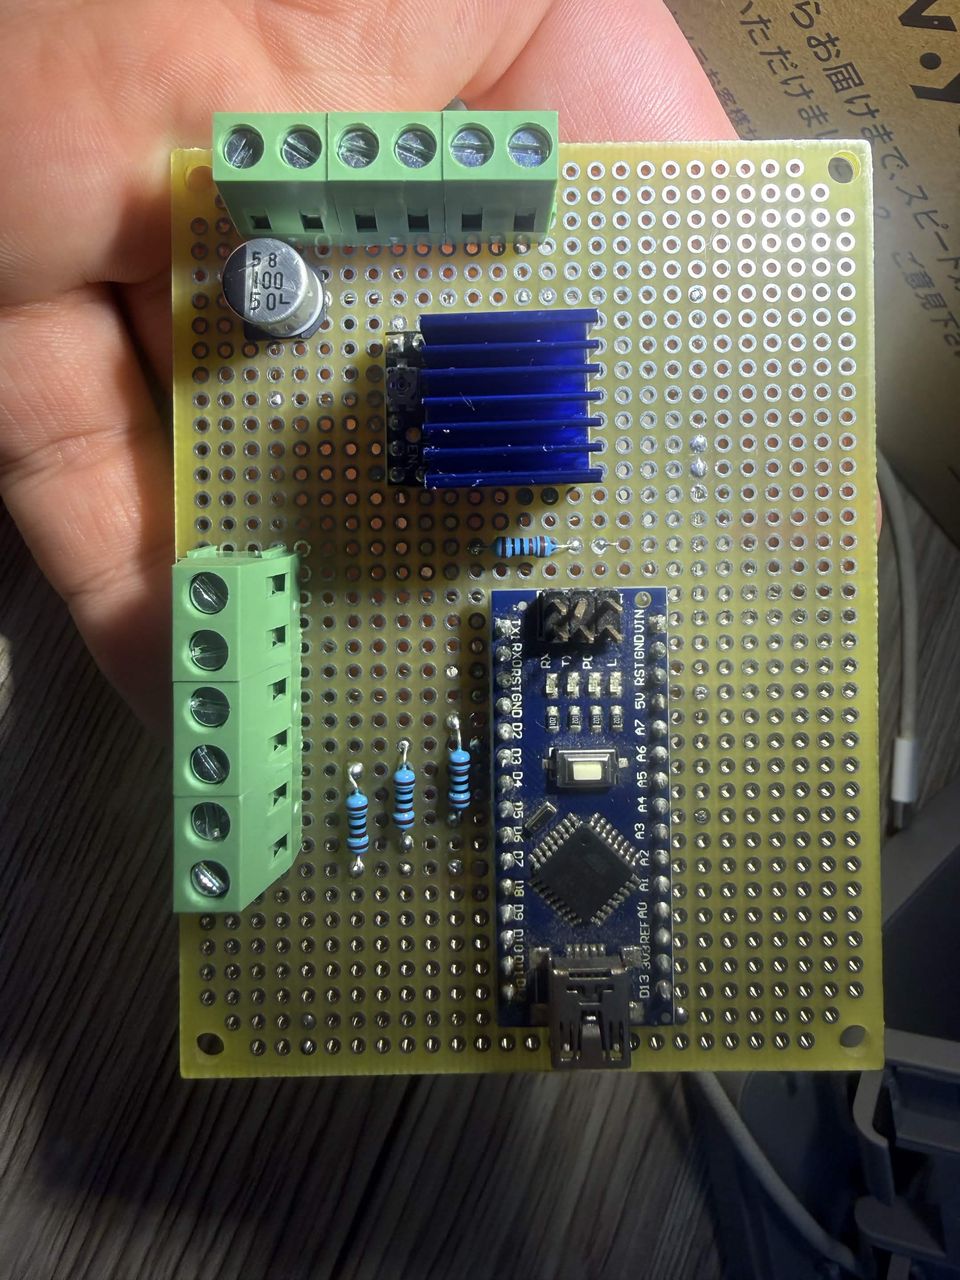
久しぶりのはんだ付け
本格的なはんだ付けは、中学校以来でした。切っては塗っての作業が多く、思っていたよりもつぎはぎで、まるでフランケンシュタインのようでした(笑)。ニッパーだと抵抗の足がくっついてしまい、うまくはんだに当てられなかったのですが、つまようじが使えるんじゃないかと思い、実際に持ってきて使ってみたら一発でした。つまようじは、今回まさに MVP の道具です。Nano が 1 段ずれて付いているのに気づいたときはとても焦りましたが、「抵抗をずらせばいけるかも」と考えを切りかえ、外さずに乗り切りました。最後はテスターで確かめ、見た目はつながっているのに 1 本だけぎりぎりつながっていない線も見つけました。
そして 11/2、遅くまで残った末に、自分の基板でモーターが回りました。何度もショートを心配して、正直動くとは思っていなかったものが、本当に動いた。この感動は間違いなく大きく、実習の中でいちばんうれしい瞬間でした。
ハンドが速くなった:27 → 80 mm/s
ハンドのソフトは、以前に三上さんが作成した別のハンドのソフトがあったので、それをもとに、この型番に合うソフトを Claude といっしょに作り直しました。このハンドの仕様では最速 100 mm/s まで出せると書かれていましたが、最初の速さは 27 mm/s ほどでした。自分が「壊したくない」と慎重になりすぎていて、それが AI への指示にも伝わり、AI も控えめな値しか出していませんでした。AI は、目に見えない実物の状態には慎重になります。だから人が判断して攻める。そうして 80 mm/s、約 3 倍まで上げました。たくさんの条件を試す検証は AI に任せて、どこまで攻めるかは自分で決める。これが、一晩寝てたどり着いた AI との折り合いです。
合体! ペットボトルを運んだ
爪とアダプタは、三上さんの指摘を受けながら何度も作り直しました。ねじの型番をたずねたときに「現場では自分で測るもの」と言われ、ノギスで測って確かめたのが印象に残っています。
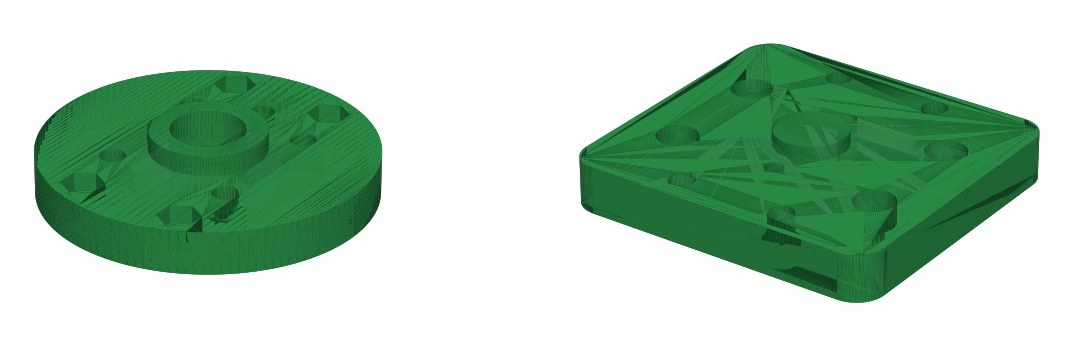
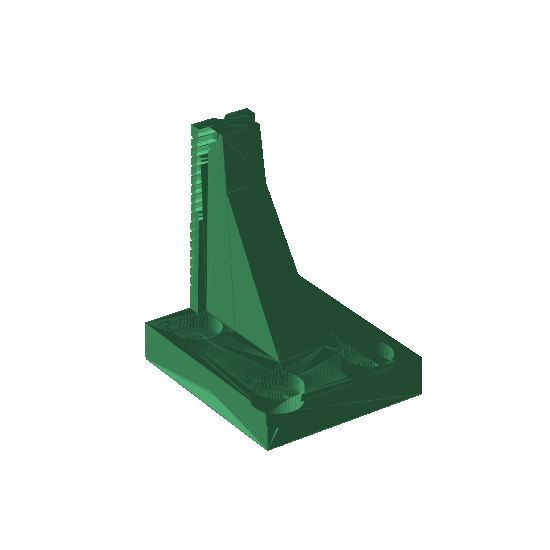
UR5e に取り付けたあと、配線を差し直したらハンドが原点に戻らなくなり、はみ出した線がショートしているのではと背筋が凍りました。結果的に動いたときは、本当にほっとしました。三上さんからは、「差し込みでも配線でも、お客様に出すものはきれいに仕上げる」「安易なミスで、お客様の工場を何日も止めてしまうことがある」と教わりました。
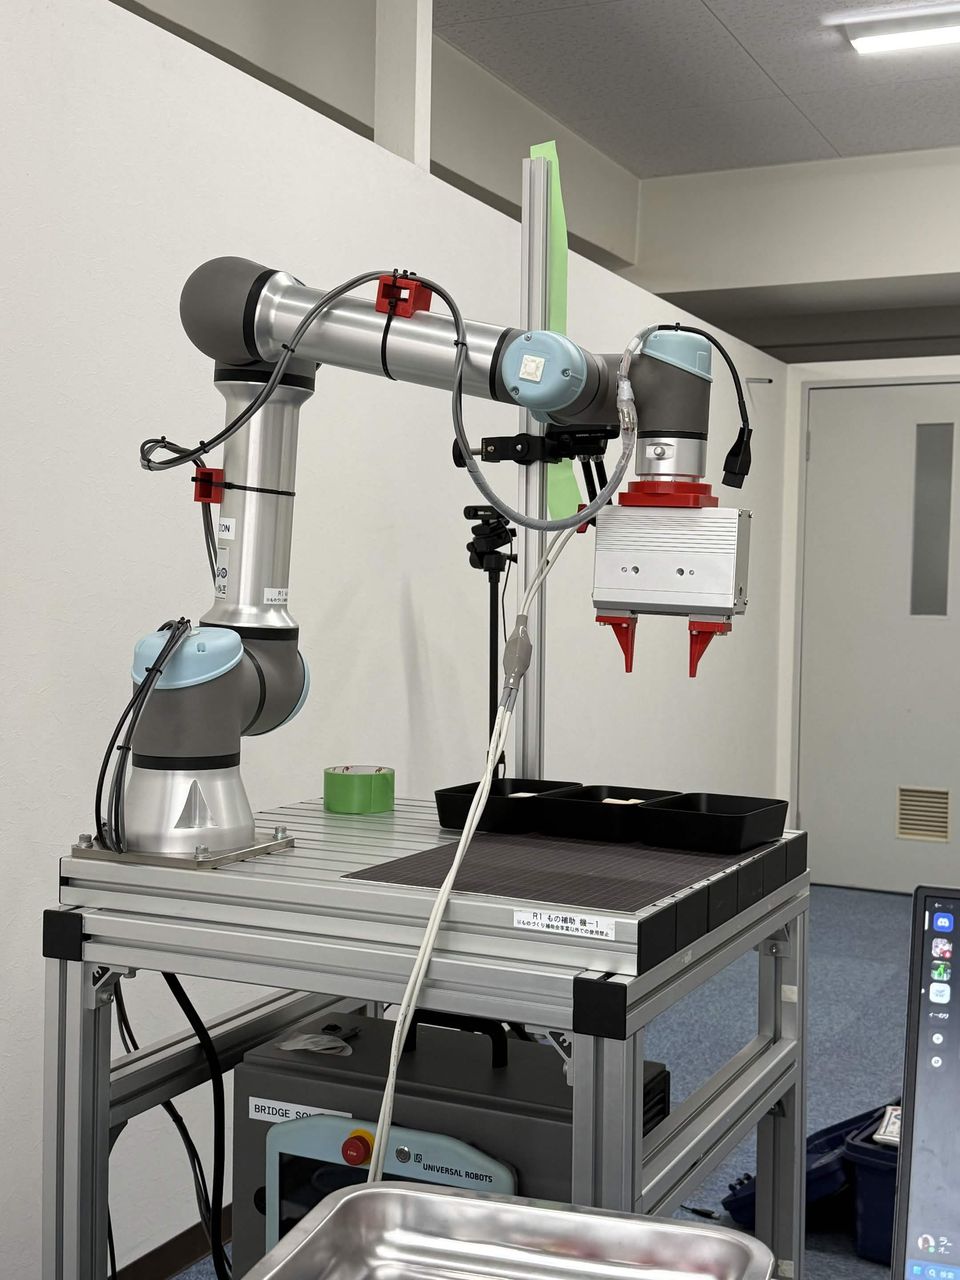
そしてついに、UR5e に自作のハンドを取り付け、ペットボトルをつかんで運ぶことができました。電動ハンドの制御回路と、赤い部品は全部自作して、動くところまで持っていけました。
AI エージェント Claude を使った開発
この実習では、初日から Claude を使って開発しました。部品の型番と聞きたいことを伝えて自分用の説明書を作ったり、プログラムを書いたり、トラブルの候補を出してもらったりしました。
| Claude に任せたこと | 自分でやったこと |
|---|---|
| プログラムづくり(操縦画面・座標の計算・通信・ハンドのソフト) | ティーチング、アイデア、何を足すかの判断 |
| トラブルの原因の候補出し、たくさんの条件を試す検証 | 仮説を立てる、実物を見て・測って確かめる |
| 資料・説明書づくり | どこまで攻めるかを決める |
AI はとても頼りになる一方で、目に見えない 3 次元のハードのことは分かりません。ハードのどこがどうつながっているかを知らないと、AI にも正しく頼めないと感じた瞬間がたくさんありました。三上さんからも、知識を持ったうえで AI に正しく指示できるかどうかが、プロとして大切だと教わりました。
学んだこと
1. 原因の仮説を立てるのは、自分にしかできない
AI は候補を出してくれますが、何がおかしいかに気づき、仮説を立てて確かめるのは人です。目に見えないハードならなおさらです。
2. ロボットは総合格闘技
三上さんに何度も言われた言葉です。AI・ソフト・ハード・電気・はんだ・配線、どれか 1 つでも欠けるとロボットは動きません。全部できて、やっと一人前だと身をもって知りました。
3. 毎日、最新の AI にふれた経験
初めて生成 AI を使ったとき以上の驚きが、毎日ありました。同時に、使いこなすには知識が必要だということも分かりました。
4. プロ意識
毎日三上さんの横で実習をして、仕事に対するプロ意識の高さを感じました。それぐらいでないと、社会をリードすることも、ロボットを作ることもできないと思わされました。
最後に
約 6 週間、毎日となりで指導してくださった三上さん、本当にありがとうございました。右も左も分からない状態から、ダメ出しを受けながらも、折れずに進めることができました。
これからは、実習で身につけたハードの知識と AI との付き合い方を、大学での学びと個人製作に生かしていきます。在学中に深圳へ行き、自分の目でロボットを見てくることが次の一歩です。そして、人に寄り添えるドラえもんを創る夢へ、一歩ずつ進んでいきます。
最後まで読んでいただき、ありがとうございました。